ليست كل الأفكار الهندسية التي تأخر تطبيقها أفكاراً غير ناجحة. فبعضها سبق عصره، وظل ينتظر تطور المواد وتقنيات التصنيع وأنظمة التحكم حتى يصبح تطبيقه ممكناً على نطاق أوسع.
يُعد نظام الدفع السيكلويدي (Cycloidal Propulsion) مثالاً واضحاً على ذلك. فقد بدأت محاولات تطويره منذ أكثر من قرن، وأثبت قدرته على توليد قوى دفع يمكن توجيهها دون تغيير اتجاه محور الدوران. ووجد هذا المبدأ تطبيقات ناجحة في المجال البحري، لكنه لم يحظَ بالانتشار نفسه في صناعة الطيران.
لم يكن السبب عجزه عن توليد الدفع، بل مجموعة من التحديات الهندسية المتعلقة بالأحمال الديناميكية، والتحكم في حركة الريش، والتفاعلات الهوائية المعقدة، وكفاءة تحويل الطاقة إلى قوة مفيدة، فضلاً عن صعوبة بناء منظومة تجمع الأداء المطلوب والوزن المقبول والاعتمادية التشغيلية.
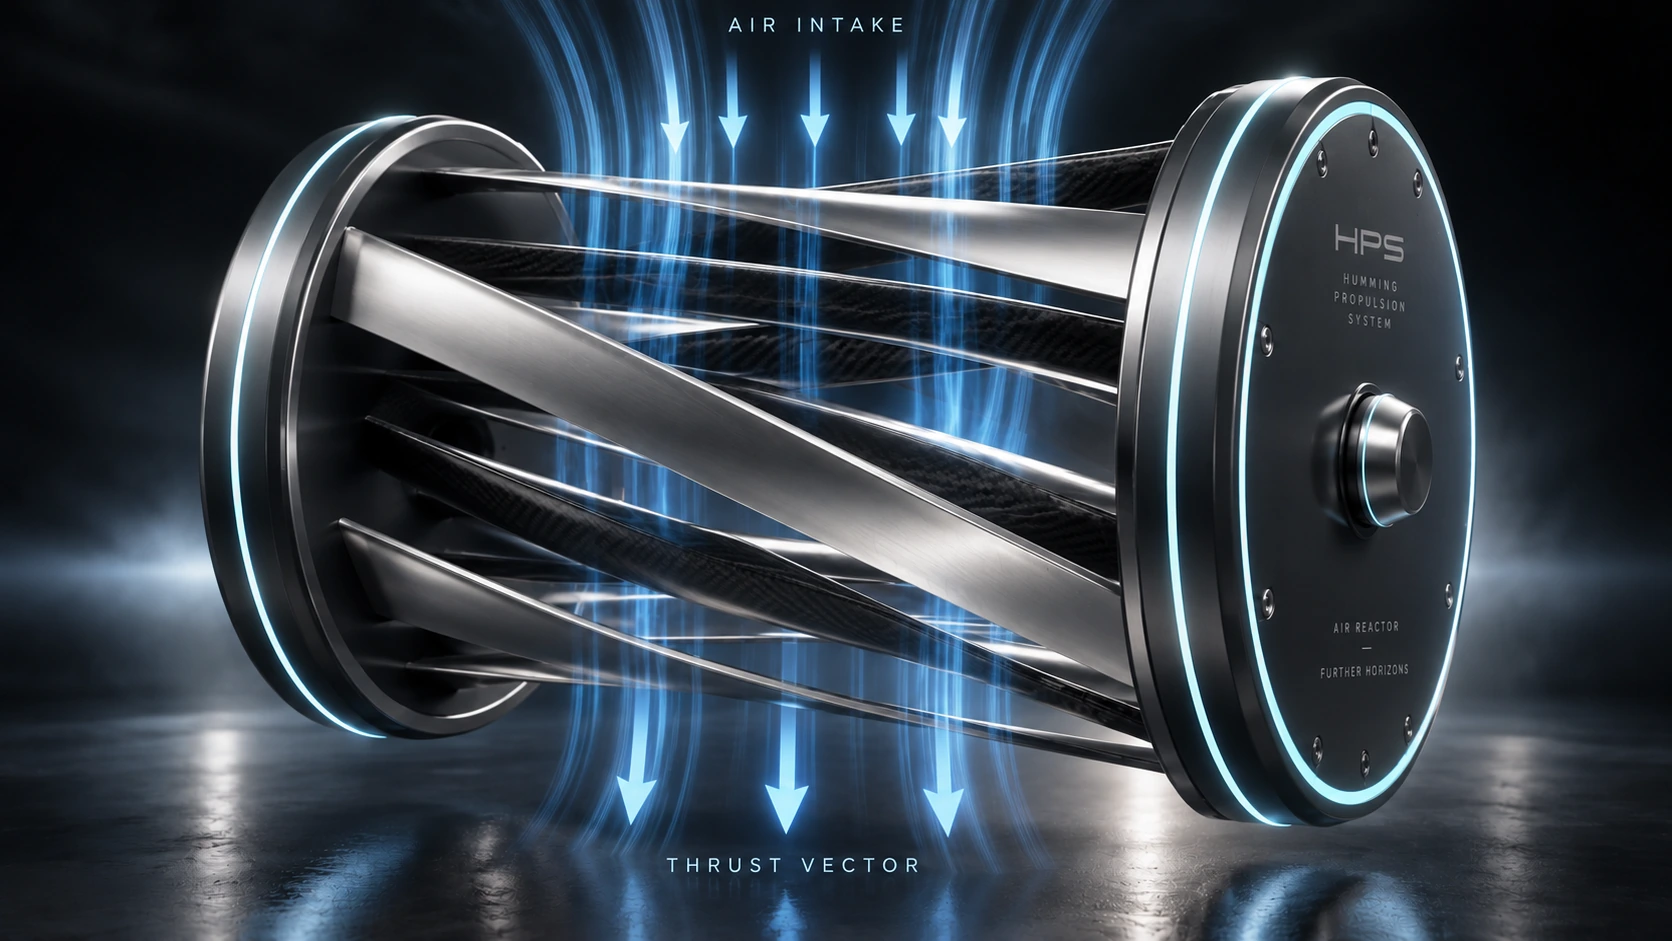
من هنا بدأت رحلتنا في HPS Aviation. لم نبدأ باختراع مبدأ جديد لتوليد القوة، بل بدراسة مبدأ معروف، وفهم الأسباب التي حالت دون استثمار إمكاناته على نطاق أوسع، ثم تطوير معمارية هندسية خاصة تعالج هذه التحديات وتفتح المجال لاستخدامه في مركبات طائرة متقدمة. وكانت النتيجة التي نواصل العمل عليها هي نظام الدفع الطنّان (Humming Propulsion System)، القائم على مفهوم المفاعل الهوائي (Air Reactor)
ما الذي يميز الدفع السيكلويدي عن المراوح التقليدية؟
تتكون المروحة التقليدية من ريش تدور حول محور يتوافق في الغالب مع اتجاه قوة الدفع. ولتغيير اتجاه هذه القوة بدرجة كبيرة، قد يتطلب تصميم المركبة إمالة المروحة أو وحدة الدفع، أو الاعتماد على وسائل هوائية أخرى.
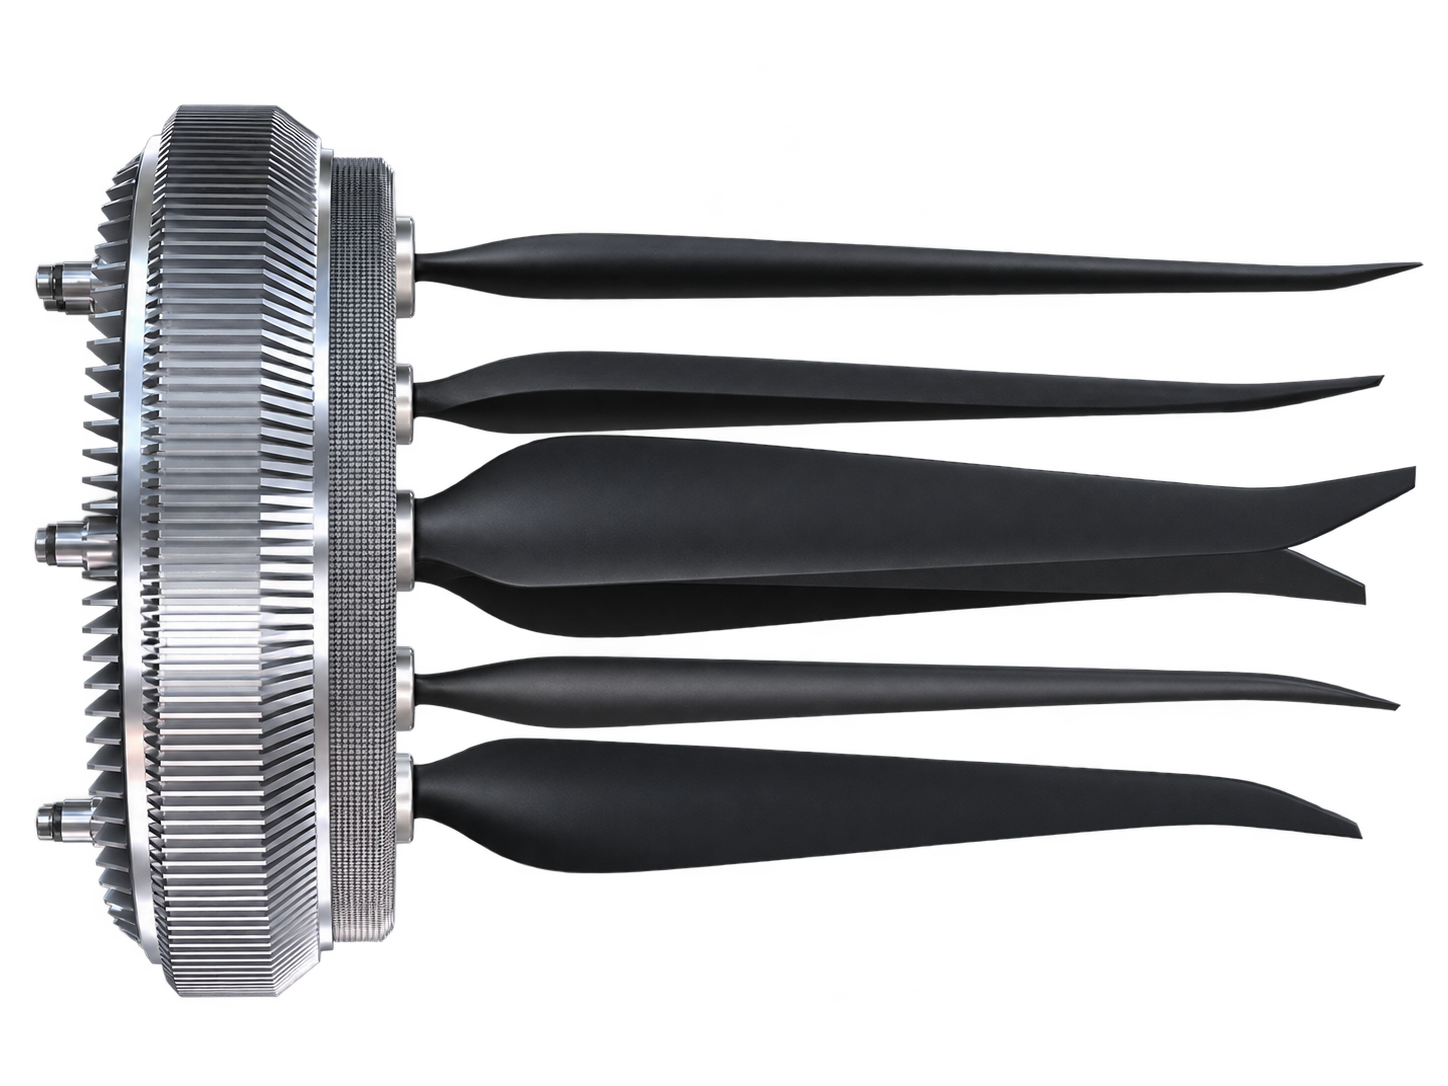
أما الدوار السيكلويدي (Cyclorotor)، فتتحرك ريشه في مسارات دائرية حول محور موازٍ لامتدادها، مع تغيير زاوية ميل كل ريشة بصورة دورية أثناء دورانها. وتنتج عن هذه الحركة قوى هوائية يمكن تغيير اتجاه محصلتها عن طريق ضبط الطور الزاوي لحركة الريش.
وبهذه الطريقة يمكن توجيه محصلة الدفع بزاوية تصل إلى 360 درجة داخل المستوى العمودي على محور الدوار، دون الحاجة إلى إمالة الوحدة بكاملها. وهذه خاصية أصيلة في الدفع السيكلويدي وليست اختراعاً خاصاً بـHPS.
لكن توجيه القوة داخل الدوار لا يعني تلقائياً امتلاك مركبة تتحكم في درجات الحرية الست. فهذا يتطلب ترتيب وحدات الدفع وإدارة القوى والعزوم وبناء نظام تحكم متكامل. وهنا يبدأ السؤال الحقيقي: كيف نحول هذه الخاصية الواعدة إلى نظام دفع عملي يمكن الاعتماد عليه؟
لماذا لم ينتشر الدفع السيكلويدي في الطيران؟
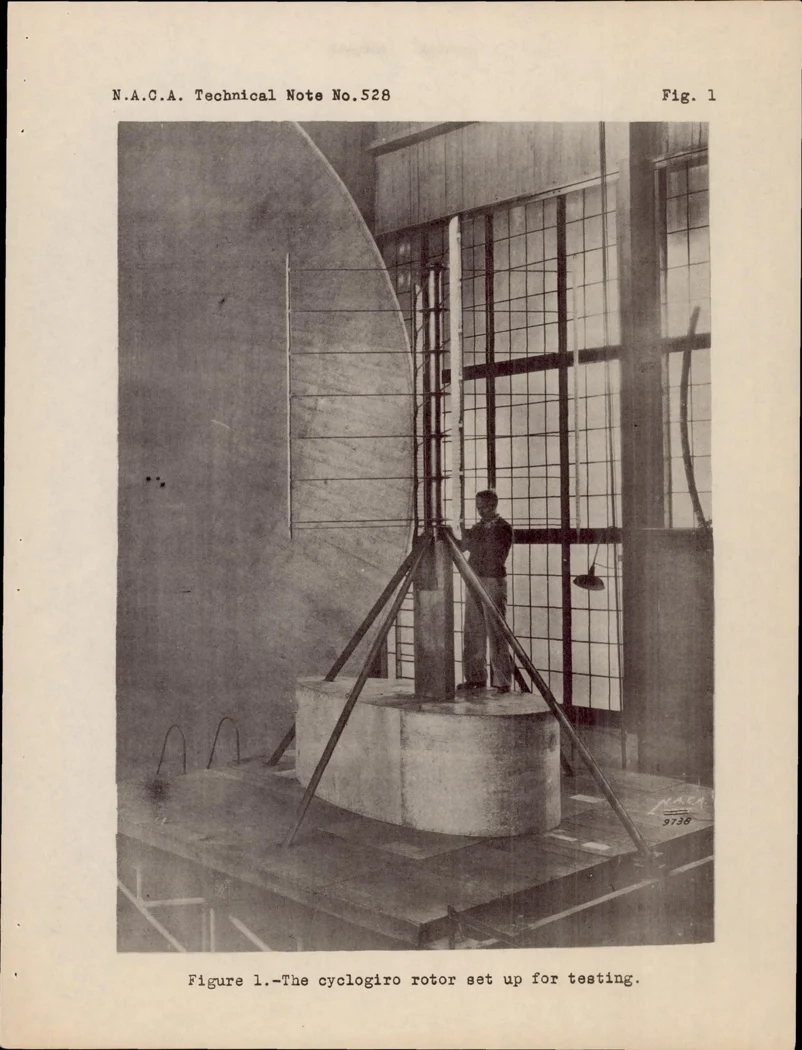
شهد تاريخه محاولات متعددة، من تجارب كيرستن وبوينغ في عشرينيات القرن الماضي إلى أبحاث السيكلوكوبتر الحديثة. وأثبتت هذه المحاولات قابلية المبدأ للتطبيق، لكنها كشفت عن صعوبات تتزايد مع ارتفاع متطلبات القدرة والأداء.
المشكلة ليست في عامل واحد يمكن تحسينه بمعزل عن غيره؛ إنما في تداخل الميكانيكا والديناميكا الهوائية والتحكم والوزن والعمر التشغيلي. وقد يكون الحل المناسب لنموذج بحثي صغير أقل ملاءمةً لوحدة دفع أكبر تعمل باستمرار داخل مركبة مأهولة
دقة حركة الريش والتعقيد الميكانيكي
الريشة السيكلويدية لا تدور حول المحور الرئيسي فحسب، بل تتغير زاويتها أثناء الدورة وفق علاقة دقيقة مع موضعها الزاوي. وتحتاج هذه الحركة المركبة إلى آلية قادرة على الضبط المتكرر تحت أحمال وسرعات مرتفعة.
ومع زيادة سرعة الدوران تصبح دقة التوقيت، وصلابة المكونات، والخلوص الميكانيكي، ومقاومة التآكل مسائل تؤثر مباشرةً في الأداء والاعتمادية. وقد جُربت حلول ميكانيكية ووسائل تحكم مستقلة لتحقيق هذه الحركة، ولكل منها مزايا وقيود. ولهذا كان الوصول إلى آلية تجمع الدقة وخفة الوزن وسرعة الاستجابة وطول العمر التشغيلي أحد التحديات المستمرة
الأحمال الديناميكية وإجهادات التعب
تتعرض الريش لأحمال طرد مركزي، وأحمال هوائية تتغير في المقدار والاتجاه أثناء كل دورة. وتنتج عن ذلك إجهادات دورية قد تؤثر في الريش والمحامل وآليات التحكم والهيكل الحامل.
ولا تنحصر المشكلة في تحمل أقصى حمل لحظي؛ بل في القدرة على العمل لفترات طويلة مع التحكم في الاهتزازات والتشوهات الميكانيكية. ولذلك فإن تكبير الدوار أو رفع سرعته ليس طريقاً بسيطاً إلى زيادة الدفع، بل يفرض إعادة دراسة مسارات انتقال الأحمال داخل المنظومة
التفاعلات الهوائية غير المستقرة
لا تمر الريشة السيكلويدية خلال مجال هوائي ثابت. ففي الدورة الواحدة تتغير سرعة الهواء النسبية واتجاهه وزاوية الهجوم الفعلية، وقد تمر الريشة خلال دوامات وتدفقات خلّفتها الريش الأخرى.
تظهر هنا ظواهر مثل الانفصال غير المستقر للجريان، والتوقف الهوائي الديناميكي (Dynamic Stall)، والتداخل بين الريشة والأثر الهوائي المتبقي. وقد تزيد بعض هذه الظواهر القوة في ظروف محددة، بينما تؤدي أخرى إلى فقدان الطاقة أو ازدياد الاهتزازات.
ولهذا لا يصح وصف كل الدوامات بأنها خسائر، ولا افتراض أن التفاعل بينها مفيد بالضرورة. الأثر يتوقف على توقيت الحركة واتجاه التدفق وشدته، ولا بد من قياسه وتحليله في ظروف التشغيل المقصودة
الكفاءة والحجم والوزن
يمكن أن تحقق الدوارات السيكلويدية أداءً جيداً مقارنةً بالمراوح التقليدية في ظروف تشغيل معينة، لكن ذلك لا يعني تفوقها في جميع التطبيقات. فالكفاءة تتأثر بأبعاد الدوار وسرعته وزوايا الريش والخسائر الميكانيكية والتداخل الهوائي.
وعند تصميم وحدة دفع لمركبة حقيقية، ينبغي الموازنة بين قوة الدفع والقدرة المستهلكة والوزن والأبعاد والضوضاء وسرعة الاستجابة والصيانة. وقد يؤدي تحسين متغير واحد إلى تراجع متغير آخر. لذلك فإن الانتقال من إثبات المبدأ إلى نظام قابل للتصنيع والتشغيل يتجاوز الديناميكا الهوائية وحدها
من الدوار السيكلويدي إلى المفاعل الهوائي
عندما بدأنا تطوير نظام الدفع الطنّان، لم يكن هدفنا إنتاج نسخة أخرى من الدوار السيكلويدي. انطلقنا من متطلبات مركبات نريدها قادرة على الإقلاع والهبوط العمودي، والمناورة الدقيقة، وتوجيه القوة دون إمالة وحدات الدفع بكاملها.
قادنا ذلك إلى إعادة النظر في معمارية الوحدة نفسها. فبدلاً من دراسة كل دوار باعتباره مصدراً مستقلاً للقوة، بدأنا نتعامل مع الهواء المتحرك داخل الوحدة باعتباره تدفقاً يمكن التأثير في حالته عبر مراحل متتابعة. ومن هذا التصور نشأ مفهوم المفاعل الهوائي
مراحل متفاعلة بدلاً من مرحلة منفردة
في المعمارية التي نطورها في HPS، نستخدم ترتيباً حلقياً متعدد المراحل، بحيث تستقبل المرحلة التالية هواءً تأثر بالفعل بالمرحلة السابقة. هذا الهواء يحمل سرعةً واتجاهاً وتوزيعاً للضغط ودوامات ناتجة عن تفاعلات سابقة.
يتغير السؤال الهندسي هنا من: كم تبلغ القوة التي يستطيع هذا الدوار إنتاجها؟ إلى: كيف ندير انتقال الزخم والطاقة بين المراحل للوصول إلى أفضل أداء ممكن للوحدة بالكامل؟
ليست إضافة مراحل جديدة ضماناً لزيادة الكفاءة؛ بل قد تضيف خسائر وتداخلاً غير مرغوب فيه. ما نعمل عليه هو تنسيق المراحل لتصبح علاقاتها الهوائية جزءاً محسوباً من آلية إنتاج الدفع، مع ترك الحكم النهائي لنتائج الاختبارات
الدوران المتعاكس وإدارة العزوم
من عناصر تصميمنا استخدام مراحل ذات اتجاهات دوران متعاكسة. يتيح هذا الترتيب خيارات لإدارة العزوم وتوزيع التأثيرات الميكانيكية والهوائية بين المراحل، ويضيف متغيراً يمكن دراسته عند تنظيم حركة الهواء داخل الوحدة.
لكن الدوران المتعاكس لا يلغي الاهتزازات أو العزوم بصورة تلقائية. فالمحصلة تعتمد على توازن المراحل وسرعاتها ومسارات نقل الأحمال والهندسة الداخلية. ولهذا نطور الميكانيكا والديناميكا الهوائية والتحكم معاً، لا باعتبارها مسائل منفصلة
دعم الريش وإعادة توزيع الأحمال
تتضمن معمارية HPS ريشاً مدعومة من طرفيها، بما يوفر مساراً مختلفاً لنقل الأحمال إلى الهيكل الحامل. ونستفيد من المواد المركبة لتحقيق التوازن بين الصلابة والمتانة والوزن.
نستهدف بهذا الترتيب تقليل التشوهات وتحسين قابلية ضبط الحركة في ظروف الأحمال المتغيرة. لكنه يضيف أيضاً متطلبات تتعلق بالمحامل والمحاذاة والتجميع. لذلك ننظر إليه باعتباره جزءاً من حل هندسي متكامل، لا علاجاً منفرداً لكل تحديات الأحمال
التحكم المتزامن بين المراحل
في الدوار السيكلويدي يرتبط اتجاه الدفع بالطور الزاوي لحركة الريش، بينما يتأثر مقداره بسرعة الدوران وسعة تغيير الميل وظروف الجريان. وفي نظامنا متعدد المراحل تضاف العلاقات المتبادلة بين المراحل إلى هذه المتغيرات.
فالتوقيت النسبي للحركة والسرعات وزوايا الهجوم وظروف التدفق كلها قد تؤثر في المحصلة. ولا يكفي أن تعمل كل مرحلة بصورة جيدة منفردة إذا كانت تفاعلاتها مع المراحل الأخرى تُضعف أداء الوحدة.
لهذا أصبح تطوير منظومة التحكم جزءاً من تطوير التصميم الميكانيكي والهوائي نفسه، وليس وظيفةً تُضاف بعد اكتمال وحدة الدفع
ما الذي أنجزناه عملياً؟
امتدت رحلتنا لأكثر من أحد عشر عاماً من البحث والتطوير، مررنا خلالها بخمسة أجيال من النماذج الفعلية وصولاً إلى الجيل السادس الذي نعمل عليه حالياً. ولم تكن هذه الأجيال مجرد تغيرات في الشكل؛ بل محاولات متتابعة لفهم الأحمال والحركة والتحكم والتصنيع والاختبار.
درسنا بدائل ميكانيكية وكهربائية للتحكم في الريش، وأعدنا تقييم مسارات التصميم بناءً على المشكلات التي واجهتنا في التنفيذ. وفي مارس 2026 اختبرنا الجيل الخامس أحادي المرحلة على منصة الاختبار الفعلية. وقد مثل ذلك محطة مهمة في التحقق من تنفيذ آلية الحركة وتوليد الدفع ضمن ظروف الاختبار الخاصة بذلك النموذج.
أما الجيل السادس، الجاري تطويره منذ يونيو 2026، فيجمع الخبرة المتراكمة داخل معمارية متعددة المراحل تمهيداً للتحقق من أدائها كوحدة متكاملة.
ونميز هنا بوضوح بين مبدأ مدروس علمياً، وحلول نفذناها واختبرناها في نماذج محددة، وخصائص أداء ما زالت تحتاج إلى الإثبات. فلا نعدّ مسائل الكفاءة أو الضوضاء أو الاعتمادية طويلة المدى محسومةً لمجرد نجاح نموذج في توليد قوة دفع
هل اخترعنا نظاماً مختلفاً عن الدفع السيكلويدي؟
الإجابة تتوقف على المستوى الذي ننظر منه إلى التكنولوجيا. فمن حيث توليد القوة بواسطة ريش تدور وتتغير زواياها بصورة دورية، ينتمي نظام الدفع الطنّان إلى عائلة الدفع السيكلويدي.
أما من حيث معمارية الوحدة، والتفاعل بين المراحل، والدوران المتعاكس، وتوزيع الأحمال، والتحكم المتزامن، فإن HPS تطور حلولها الهندسية الخاصة. ولهذا لا نقدم النظام بوصفه قطيعةً مع تاريخ الدفع السيكلويدي، ولا مجرد إعادة إنتاج لأحد تصميماته.
الفارق الذي نسعى إلى تحقيقه ليس القدرة على توجيه الدفع وحدها؛ فهذه ميزة معروفة. إنما تحويلها إلى منظومة مدمجة متعددة المراحل تجمع بين توليد القوة والتحكم وقابلية التكامل مع المركبة. وستظل درجة التفوق الفعلي لهذه المعمارية مرتبطة بما تثبته الاختبارات المقارنة
مستقبل الدفع السيكلويدي: هل تغيرت المعادلة؟
أعاد تقدم المواد المركبة والمحركات الكهربائية وأنظمة التحكم الرقمي وأدوات المحاكاة والتصنيع الاهتمام بالدفع السيكلويدي. ولم تعد التجارب مقتصرةً على نماذج صغيرة.
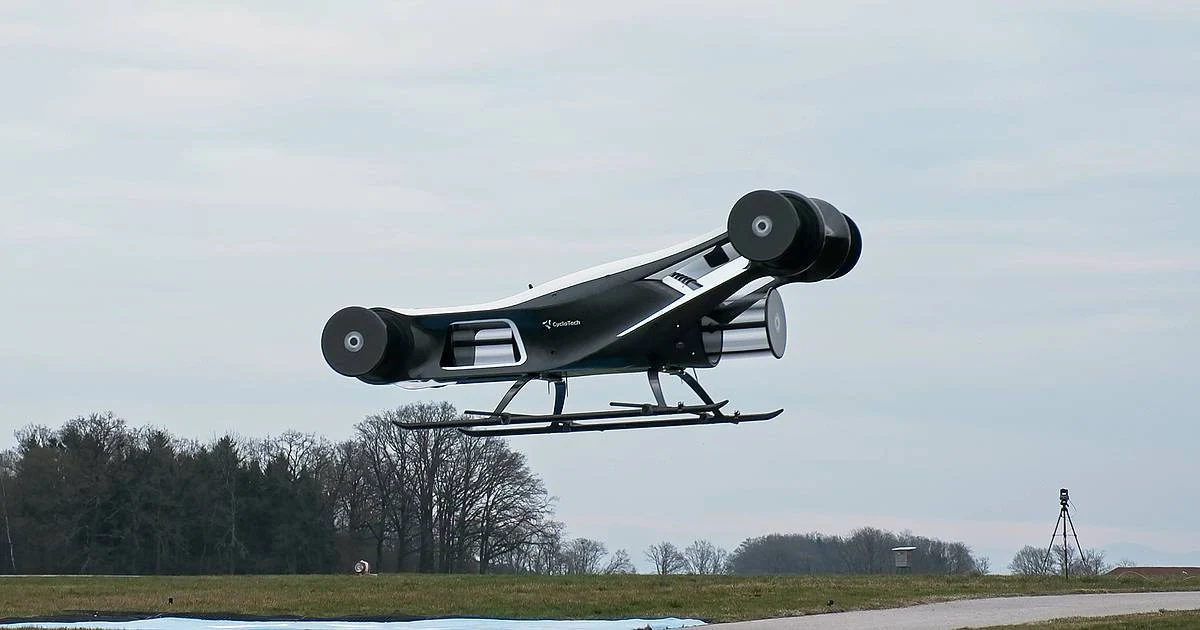
ففي 27 مارس 2025 أعلنت شركة CycloTech النمساوية الرحلة الأولى لنموذجها BlackBird، الذي تبلغ كتلته نحو 340 كيلوجراماً ويستخدم ست وحدات دفع سيكلويدية. ويُظهر هذا الإنجاز مقدار التقدم الذي أحرزته هذه الفئة، لكنه لا يعني أن المركبات المأهولة المعتمدة تجارياً أصبحت مسألة محسومة.
ستدور المنافسة المستقبلية حول كفاءة الطاقة، والاعتمادية، والسلامة، والتحكم عند حدوث الأعطال، والضوضاء، وتكاليف التصنيع والصيانة، وقابلية الاعتماد. ومن المرجح أن تظهر معماريات مختلفة لمهام مختلفة، دون تصميم واحد يتفوق في كل ظروف التشغيل
المفاعل الهوائي وعائلة الطنّانة
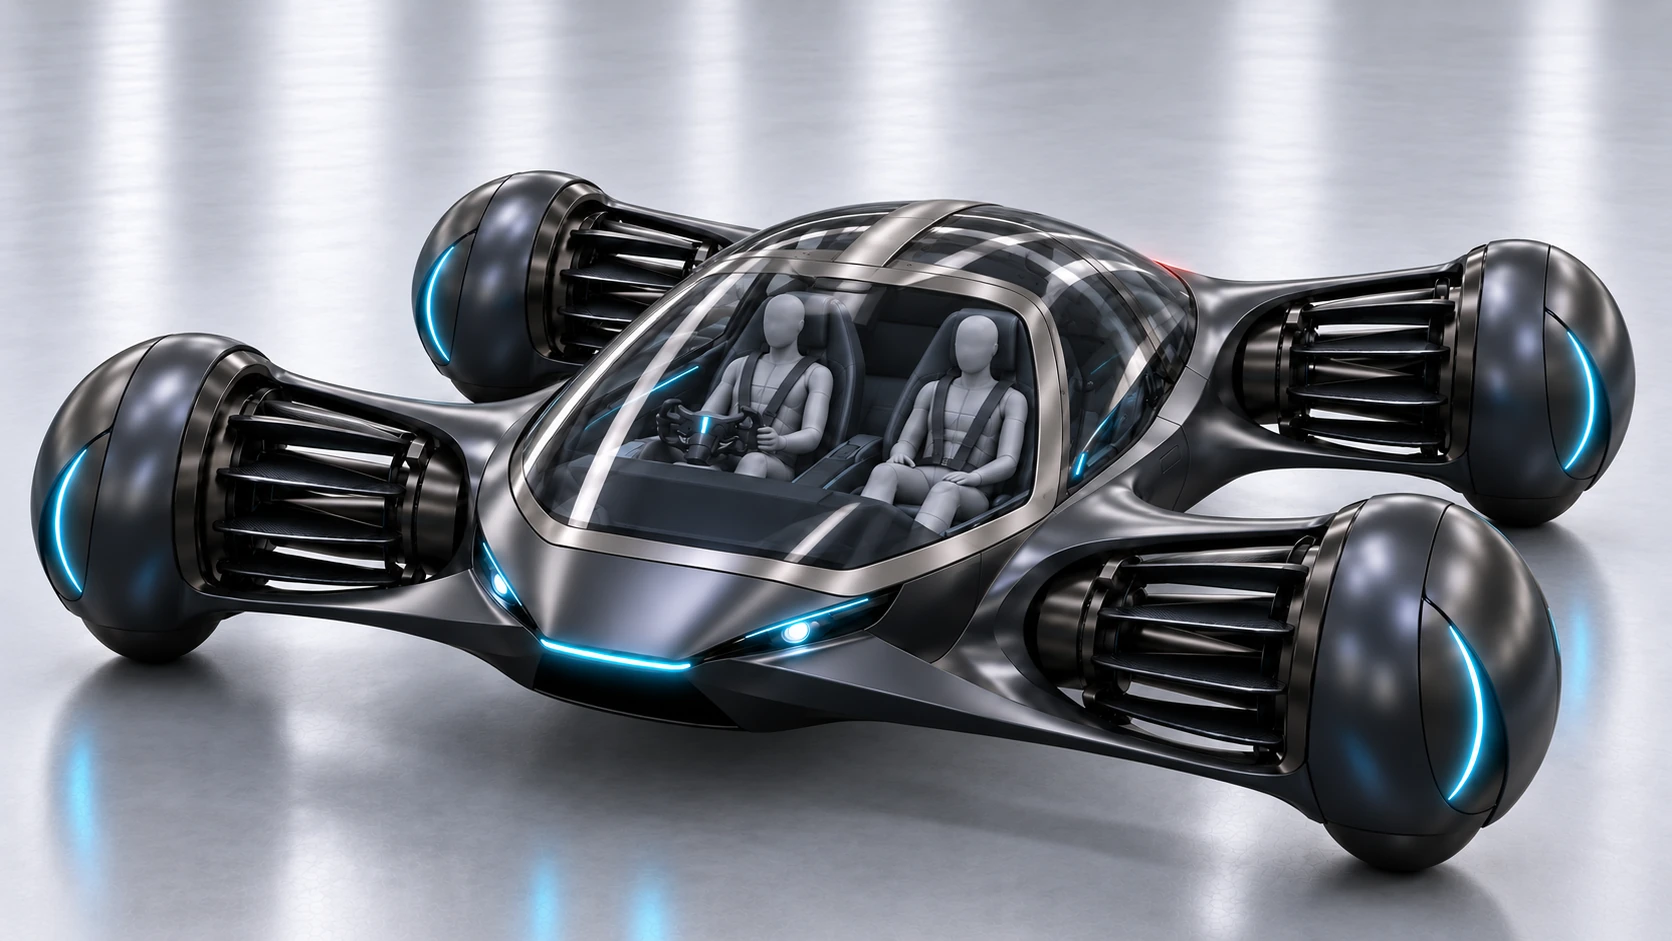
لا نطور نظام الدفع الطنّان باعتباره منتجاً منفصلاً عن الغاية التي نعمل من أجلها. فنحن نبني حوله عائلةً من المركبات الطائرة نسميها الطنّانة (TANNANA)، وتبدأ بالطنّانة الغراب (CROW).
نستهدف تطوير مركبات تجمع الإقلاع والهبوط العمودي والحركة الأفقية والمناورة الدقيقة دون الحاجة إلى إمالة وحدات الدفع بكاملها. ولذلك لا نقيس نجاح المفاعل الهوائي بقوة الدفع وحدها، بل بقدرته على خدمة المركبة من حيث الوزن والتكامل والتحكم والأمان.
تتمثل خطواتنا التالية في التحقق الأرضي من أداء الجيل السادس، ثم دمج أربع وحدات دفع في نموذج طائر غير مأهول نستهدفه خلال عام 2027. ونستهدف الوصول إلى نموذج مأهول وجاهزية فنية للدخول في برنامج اعتماد بحلول عام 2030، وفقاً لنتائج الاختبارات وتوافر التمويل والموارد ومتطلبات الجهات المختصة. وهذه أهداف تطويرية وليست تواريخ تشغيل أو اعتماد مؤكدة.
وإذا أثبتت معمارية المفاعل الهوائي خصائص الأداء المستهدفة، فقد تشكل أساساً لمنصات متعددة الأحجام والمهام؛ لكن تحويل الإمكانات إلى منتجات عملية سيبقى مرهوناً بالتحقق الهندسي ومتطلبات كل تطبيق
امتداد لتاريخ هندسي لم تكتمل فصوله
لا يبدأ كل تقدم هندسي من اكتشاف مبدأ لم يعرفه أحد من قبل. فكثير من التقنيات التي غيرت العالم قامت على مبادئ معروفة؛ لكن ما أحدث الفارق كان القدرة على فهم قيودها وتطوير الوسائل المناسبة لتجاوزها.
وهذا هو موضع HPS في تاريخ الدفع السيكلويدي. نحن لا نبدأ من الصفر، ولا ننكر فضل من سبقونا في دراسته وتطويره. بل نستفيد من ذلك التراكم العلمي، ونضيف إليه ما تعلمناه خلال أكثر من أحد عشر عاماً من البحث والتصميم والتصنيع والاختبار.
الدفع السيكلويدي هو الأساس الفيزيائي الذي انطلقنا منه، والمفاعل الهوائي هو المعمارية الهندسية التي نطورها، والطنّانة هي المركبة التي نسعى إلى إثبات القيمة العملية لهذه التكنولوجيا من خلالها.
وما زالت أمامنا اختبارات وتحديات كثيرة، لكننا نعرف الآن عن هذه المنظومة أكثر بكثير مما عرفناه عندما بدأنا. وفي الهندسة لا تكمن قيمة السنوات التي تمضي في البحث في عددها وحده، بل في المعرفة التي تتركها وراءها، وقدرتها على اختصار الطريق أمام ما يأتي بعدها
المصادر والقراءات
راجع فريق HPS Aviation هذا المحتوى واعتمده للنشر. تتوفر بيانات الاختبارات التفصيلية للمستثمرين والشركاء المؤهلين بعد اتفاقية عدم إفصاح
المزيد من أفكار الكاتب
 هل يمكن للرودستر أن تذهب أبعد من ذلك؟
 الطائر الطنان: بداية سؤال عن الهواء
النقاش حول المقال
ابدأ النقاش بسؤال أو فكرة.
سجّل الدخول للتعليقالإبلاغ عن تعليق مسيء